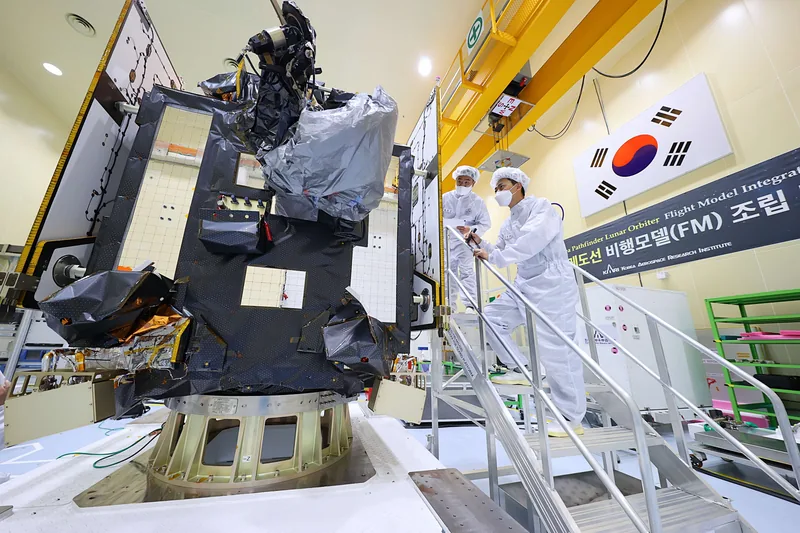
한국항공우주연구원이 개발한 대한민국 최초의 달 궤도 탐사선. 2022년 발사 후 달 궤도에 진입하여 여섯 탑재체로 지형·자원·자기장과 극지의 영구음영지역을 관측함. 국내 심우주 탐사 기술과 우주인터넷을 실증하고, NASA와의 협력 및 연장 임무를 통해 달 과학자료를 축적함.
추가 정보
대한민국 최초의 달 궤도 탐사선
다누리는 한국항공우주연구원이 개발한 대한민국 최초의 달 궤도 탐사선으로, 사업명은 한국형 달 궤도선(Korea Pathfinder Lunar Orbiter, KPLO). 2016년 개발에 착수해 2022년 8월 5일 발사하고 같은 해 12월 26일 달 임무궤도에 도달함. 이름은 ‘달’과 ‘누리다’를 합친 말로, 달을 남김없이 누리기를 바라는 의미.
지구 궤도를 넘어 탐사선을 보내고 장기간 운용하는 기술을 확보하는 동시에, 달 표면과 자원·자기장 등을 조사하는 과학 임무를 수행함. 본체의 경량화, 추진계 개발, 심우주 통신과 정밀 항법을 함께 실증한 탐사 사업.
여섯 탑재체와 국제협력
발사 질량은 약 678kg이며 본체 크기는 약 1.82×2.14×2.29m. 한국항공우주연구원이 탐사선 시스템과 본체·지상국 개발을 총괄하고 국내 연구기관과 NASA가 여섯 탑재체를 분담함.
- 고해상도 카메라(LUTI): 한국항공우주연구원이 개발한 장비로, 달 지형과 착륙 후보지역을 촬영함.
- 광시야 편광카메라(PolCam): 한국천문연구원이 개발한 장비로, 반사광의 편광 특성을 통해 달 표면 물질을 연구함.
- 자기장 측정기(KMAG): 경희대학교가 개발한 장비로, 달 주변 자기장과 내부 구조 연구에 필요한 자료를 수집함.
- 감마선 분광기(KGRS): 한국지질자원연구원이 개발한 장비로, 달 표면 원소의 분포를 조사함.
- 우주인터넷 탑재체(DTNPL): 한국전자통신연구원이 개발한 장비로, 통신 지연과 단절을 견디는 데이터 전송 기술을 시험함.
- ShadowCam: NASA가 제공한 고감도 카메라로, 반사광을 이용해 햇빛이 직접 닿지 않는 극지의 영구음영지역을 관측함.
여주의 지름 35m 심우주 안테나와 NASA 심우주통신망을 이용하고 한국항공우주연구원의 임무운영센터에서 관제함. ShadowCam과 미국 달 정찰 궤도선의 LROC 영상을 결합한 달 남극 모자이크처럼 다른 탐사선의 관측을 보완하는 국제협력도 수행함.
연료를 아끼는 긴 항해
발사 직후 달로 곧장 향하는 대신 태양과 지구의 중력을 활용하는 탄도형 달 전이궤도를 선택함. 지구에서 최대 약 155만 km까지 멀어졌다가 달로 접근하는 약 4개월 반의 여정으로, 전체 이동 거리는 약 594만 km.
2022년 12월 17일 첫 달 궤도 진입 기동 이후 21일과 26일 추가 기동을 수행함. 정밀한 초기 기동 덕분에 예정된 다섯 차례를 세 차례로 줄였으며, 전이 과정에서 절약한 추진제는 이후 연장 임무의 중요한 기반이 됨. 2023년 2월 4일부터 정상 과학관측을 시작함.
과학 성과와 자료의 공개
달 뒷면 충돌구와 극지 지형 촬영, 달 전역 편광영상, 원소·중성자 분포지도, 자기장 관측 등을 통해 달 표면과 내부 연구에 필요한 자료를 축적함. 우주인터넷 시험에서는 지구와 128만 km 떨어진 거리에서 영상과 문자를 전송함.
2025년 발사 3주년 발표에서는 관측자료를 활용한 과학논문이 30편 이상으로 집계됨. 국내 과학 탑재체 자료는 한국우주탐사과학자료센터를 통해 연구자와 일반에 제공함. 극지의 물 분포 연구는 원격 측정에 기반한 추정이며, 얼음의 직접 채취나 현장 확인과는 구별됨.
성능 점검과 연장 운영
2023년에는 임무 종료 시점을 2025년 말로, 2025년에는 다시 2027년 말로 연장함. 연료의 여유뿐 아니라 태양전지와 배터리의 노후화, 월식 중 전력 확보, 탑재체 성능을 함께 고려하는 운영 판단.
2024년 편광카메라 성능 관련 보도에 대해 한국천문연구원은 보조 카메라의 상대적 성능 저하를 설명하면서도 두 카메라가 작동하고 주 카메라로 계획 관측의 99.8%에 해당하는 원시영상을 확보했다고 밝힘. 발사 진동에 따른 광학계 정렬 변화는 가능한 원인으로 제시된 것으로, 확정된 고장 원인과는 구별됨.
2025년 2월 평균 고도를 약 60km로 낮춰 근접 관측을 수행하고, 9월에는 최저 약 60km·최고 약 200km의 동결궤도로 전환함. 달 중력장의 특성을 이용해 궤도 유지 연료를 줄이는 방식이며, 같은 해 두 차례 월식은 충전과 전력 사용 조절로 통과함.
2026년까지 이어진 관측
2026년 8월에는 달에 충돌한 팰컨 9 로켓 상단의 충돌 전후 지형을 고해상도·편광 카메라로 기록함. 7월의 사전 영상과 8월 5~6일의 연속 관측은 충돌로 인한 표면과 분출물 변화를 분석할 자료.
2026년 10월 확인 기준 임무 종료 목표는 2027년 말. 연장 임무 뒤의 기술시험과 처분 방안은 계획 단계이며, 2026년 8월에도 달 궤도에서 과학관측을 수행함.